引言:2026年,城市NOA和V2X一起卷起来了
过去三年,我在车载测试圈子里聊得最多的话题从”高速NOA怎么测”慢慢变成了”城市NOA的Corner Case怎么测”。到了2026年,这个话题又升级了:大家开始聊车路云一体化
工信部、公安部、交通运输部三部委联合发布的《智能网联汽车准入和上路通行试点通知》已经把车路云一体化列为战略方向。各个城市在建的”智慧路口”项目,从北京、上海、广州一路铺到二线城市,全国加起来有将近200个试点区域。这意味着懂车路云测试的工程师,会成为香饽饽
|
📘 行业数据:2026年上半年,国内车路云一体化项目招标规模超过300亿元,其中测试验证服务占比约15%。V2X测试工程师的平均薪资在过去18个月里上涨了约40%,很多车企和Tier1供应商都在抢人 |
我从2021年开始接触C-V2X测试,从最初在封闭测试场里拿着仪器手动抓报文,到后来搭建自动化仿真环境,一步步踩坑过来
这篇文章,就是把车路云一体化测试的完整技术栈:从路侧单元(RSU)到车载T-Box,从PC5直连通信到Uu蜂窝链路,从云控平台的API接口到”鬼探头”场景的端到端验证,全部覆盖。我这五年积累的实操经验系统整理出来
一、车路云一体化三层架构:每一层都要测到位
车路云一体化,听起来高大上,拆开来看其实就是三层结构:路侧层、边缘层(也叫MEC层)、云控平台层。每一层都有自己的职责,每一层之间都是测试要重点盯住的地方
1.1 路侧层:RSU和感知设备的前哨站
路侧层的核心设备是RSU(Road Side Unit,路侧单元)。你可以把它理解成路口的”眼睛和嘴巴”——它装在路灯杆或者龙门架上,负责两件事:感知融合和V2X广播
感知融合是什么意思?路侧装了一组传感器——通常包括1到2台摄像头、1台毫米波雷达,有条件的还会加激光雷达。RSU把这些传感器的数据融合起来,形成对路口全局态势的感知。这个感知结果,通过C-V2X广播发给周围的车辆
🚦 RSU关键技术参数(测试必记):
• C-V2X通信频段:中国5905–5925MHz(20MHz带宽)
• 发射功率:23dBm(200mW),外接PA可到33dBm(2W)
• PC5直连通信距离:典型300–500米(视距)
• 广播周期:BSM消息100ms一帧,RSI消息100ms,RSM消息100ms
• 支持标准:3GPP Release 16/17 C-V2X
1.2 边缘层:MEC做实时计算的”减法”
中间这一层叫MEC(Multi-access Edge Computing,多接入边缘计算),是整个车路云架构里最容易被忽视、但实际上最关键的一层。因为时延要求太苛刻了
路侧感知的数据如果直接上云,往返时延至少100ms起步,这对紧急制动预警来说太慢了。所以MEC就近处理——摄像头拍到的画面、雷达检测到的目标,都在MEC上完成融合和决策,然后立刻广播出去。从感知到广播,MEC的处理时延要求在20ms以内
1.3 云控平台:上帝视角的全局调度
最上层是云控平台,部署在数据中心或者城域机房,负责三件事:宏观路径规划、大规模车辆协同、数据闭环分析
云控平台和MEC之间通过光纤或5G网络连接,通常走HTTP REST API或者MQTT协议。云端不负责实时控制——那是MEC的活儿——云控平台做的是”慢决策”:比如动态调整信号灯配时、规划整个区域的车辆分流策略、收集路侧数据做模型训练
1.4 车载层:T-Box是车辆的”耳朵”
车载端的核心是T-Box(Telematics Box),也有的叫OBU(On-board Unit,车载单元)。T-Box同时具备C-V2X通信能力和4G/5G蜂窝通信能力。它接收路侧广播的消息,把危险预警信息传递给车载智驾系统,同时把自身定位和状态上报给云端
车路云一体化三层架构
 图片引自微信公众号,扫码关注阅读原文
1.5 各层接口协议速查
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
二、C-V2X双通道测试:PC5直连与Uu蜂窝,各有各的地盘
C-V2X通信有两条路:PC5直连和Uu蜂窝链路。很多人搞不清楚什么时候用哪个,我直接说结论:安全相关用PC5,性能相关用Uu
2.1 PC5:直通链路,低时延是它的命
PC5是3GPP定义的一种设备间直接通信机制,不经过基站中转,手机对手机、车对车直接聊。PC5的时延可以低到10–30ms,这是它最大的优势
PC5的工作频段是5905–5925MHz,采用SC-FDMA(单载波频分多址)调制,支持Mode 4(自主资源分配),车辆不需要基站授权,自己就能选时频资源发消息。这对高速场景特别重要——你不能让车等基站的调度来完成紧急刹车预警
|
⚠ PC5的坑:PC5的覆盖范围受限于视距,典型有效距离300–500米。遇到遮挡(大型车辆、建筑物),有效距离会急剧下降到50–100米。测试时一定要做遮挡场景的专项测试,不能只在空旷场地跑交差 |
2.2 Uu:蜂窝链路,覆盖广但时延高
Uu是传统的基站上下行链路,走LTE或5G NR。Uu的优势是覆盖范围大——有基站的地方就能通,哪怕隔着几公里。但时延也高不少:LTE网络端到端时延通常在50–100ms,5G NR可以压到20–50ms,但前提是网络已经URLLC(超可靠低时延通信)切片
Uu适合什么场景?适合信息娱乐、远程诊断、地图更新、大规模车队管理这类对时延不敏感、但需要大范围连接的业务
2.3 两条链路的实测对比
图片引自微信公众号,扫码关注阅读原文2.4 测试要点:双通道要分别测,也要测切换
双通道测试有几个必做的场景:
• 通道独立性测试:分别测试PC5和Uu单独工作时的时延、丢包率、接收灵敏度
• 通道切换测试:当车辆从基站覆盖边缘进入/离开时,测试Uu链路切换对业务的影响
• PC5+Uu并发测试:安全消息走PC5,导航数据走Uu,两者同时工作互不干扰
• 遮挡场景:大型车辆遮挡时,PC5信号急剧衰减,测试车辆能否正确切换到Uu或者触发本地预警
三、云控平台测试:感知融合、路径规划、协同决策
云控平台是车路云架构的大脑,但不是处理实时预警的大脑——那是MEC的活儿。云控平台做的是慢决策,但”慢”不代表可以随便慢,它的API响应时间直接决定了大规模车辆协同调度的效率
3.1 云控平台的核心功能模块
我们实测过多个城市的智慧路口云控平台,总结出三个核心模块:
感知融合:云端接收各MEC上报的路侧感知数据(目标列表、车道占用、信号灯状态),进行跨路口融合,生成更大范围的全局态势图。这部分主要测接口的正确性和数据完整性
路径规划:云端根据交通流量和全局态势,为车辆提供动态路径规划建议。测试重点是API响应时间和规划结果的有效性
协同决策:云端向MEC下发协同控制指令,比如”信号灯配时调整””车辆汇入引导”。测试重点是指令下达的可靠性和MEC的指令执行确认
图片引自微信公众号,扫码关注阅读原文3.2 云控平台接口测试:完整可运行代码
下面这段代码,我给你写了一个完整的云控平台接口自动化测试脚本。用Python的requests库调接口,用pytest做断言,最后生成HTML报告
#!/usr/bin/env python3# -*- coding: utf-8 -*-"""云控平台API接口自动化测试脚本测试内容:感知融合 / 路径规划 / 协同决策 三大模块依赖:pip install requests pytest pytest-html"""import requestsimport timeimport jsonimport pytestfrom datetime import datetime# ============ 配置区(根据实际项目修改) ============BASE_URL = "https://cloudctrl.example.com/api/v2"TOKEN = "eyJhbGciOiJIUzI1NiIsInR5cCI6IkpXVCJ9.test_token_replace_me"HEADERS = {"Authorization": f"Bearer {TOKEN}","Content-Type": "application/json","X-Request-ID": "",}TIMEOUT = 5.0 # 接口超时时间(秒)# ============ 辅助函数 ============def make_request_id():"# 生成唯一请求ID,方便日志追踪"return f"test-{datetime.now().strftime("%Y%m%d%H%M%S%f")}"def api_request(method, endpoint, payload=None):"# 统一请求封装:自动注入请求ID,自动记录耗时"url = f"{BASE_URL}/{endpoint}"HEADERS["X-Request-ID"] = make_request_id()start = time.perf_counter()try:resp = requests.request(method=method,url=url,headers=HEADERS,json=payload,timeout=TIMEOUT)elapsed = (time.perf_counter() - start) * 1000 # msreturn resp, elapsedexcept requests.exceptions.Timeout:pytest.fail(f"请求超时({TIMEOUT}s):{endpoint}")except Exception as e:\n pytest.fail(f"请求异常:{e}")# ============ 测试用例 ============class TestFusionAPI:"""感知融合模块测试"""def test_fusion_report(self):"""测试:MEC上报感知数据,云控平台融合成功"""payload = {"mec_id": "MEC-001","intersection_id": "INT-A001","timestamp": datetime.now().isoformat() + "Z","objects": [{"id": "obj-001","type": "vehicle","position": {"lat": 31.2304, "lon": 121.4737},"velocity": 15.5,"heading": 90.0},{"id": "obj-002","type": "pedestrian","position": {"lat": 31.2305, "lon": 121.4738},"velocity": 1.2,"heading": 45.0}]}resp, elapsed = api_request("POST", "fusion/report", payload=payload)assert resp.status_code == 200, f"融合上报失败:{resp.text}"data = resp.json()assert data.get("code") == 0, "业务返回码非0"assert "fusion_id" in data, "缺少融合ID"assert elapsed < 200, f"融合接口响应时间{elapsed:.0f}ms,超过200ms阈值"print(f"✓ 融合上报成功,响应{elapsed:.0f}ms,fusion_id={data['fusion_id']}")class TestRouteAPI:"""路径规划模块测试"""def test_route_plan(self):"""测试:单车路径规划请求与响应"""payload = {"vehicle_id": "VH-20260816001","start": {"lat": 31.2304, "lon": 121.4737},"end": {"lat": 31.2400, "lon": 121.4800},"preference": "fastest"}resp, elapsed = api_request("POST", "route/plan", payload=payload)assert resp.status_code == 200data = resp.json()assert "route" in data and len(data["route"]["waypoints"]) > 0assert elapsed < 300, f"路径规划{elapsed:.0f}ms,超过300ms阈值"print(f"✓ 路径规划成功,{len(data['route']['waypoints'])}个航点,耗时{elapsed:.0f}ms")class TestControlAPI:"""协同决策模块测试"""def test_signal_control(self):"""测试:信号灯配时调整指令下发"""payload = {"intersection_id": "INT-A001","phase": 2,"green_duration": 35,"reason": "高峰期流量调控"}resp, elapsed = api_request("POST", "control/signal", payload=payload)assert resp.status_code == 200data = resp.json()assert data.get("control_id") is not Noneassert elapsed < 500, f"控制指令{elapsed:.0f}ms,超过500ms阈值"print(f"✓ 信号灯控制指令下发成功,control_id={data['control_id']}")
--html=report.html --self-contained-html 可以生成可视化报告 |
四、端到端协同测试:从路侧检测到车辆执行
这是车路云测试里最核心、也是最有挑战性的部分——端到端协同。我们要把从”路侧传感器检测到目标”到”车辆执行相应动作”的整个链路串起来测试
4.1 全链路时延拆解:每一毫秒都要算清楚
端到端协同的核心指标是全链路时延。我们要求从路侧感知到车辆执行,控制在100ms以内。这个100ms怎么拆出来的?
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
| 合计 | 43–118ms | ≤100ms |
|
从表格可以看到,理论最小值是43ms,理论最大值是118ms。要保证99%以上的情况不超过100ms,每个环节都要优化到位
图片引自微信公众号,扫码关注阅读原文4.2 端到端测试的时间戳对齐方法
测端到端时延,最关键的技术手段是时间戳对齐。我们在每个节点上统一用NTP授时(精度<1ms),然后记录每个环节的进出时间戳,最后做差值计算
具体操作步骤:
• 第一步:在路侧摄像头、MEC、RSU、车载T-Box上分别启用NTP客户端,同步到同一时间服务器
• 第二步:在被测链路上所有节点开启PCAP抓包,记录每个V2X消息的精确到达时间
• 第三步:在车载CAN总线上同时抓取智驾系统的决策报文(含时间戳)
• 第四步:用Python脚本把PCAP数据和CAN数据按时间轴对齐,计算端到端延迟
|
|
五、实战讲解:智慧路口”鬼探头”预警的端到端测试
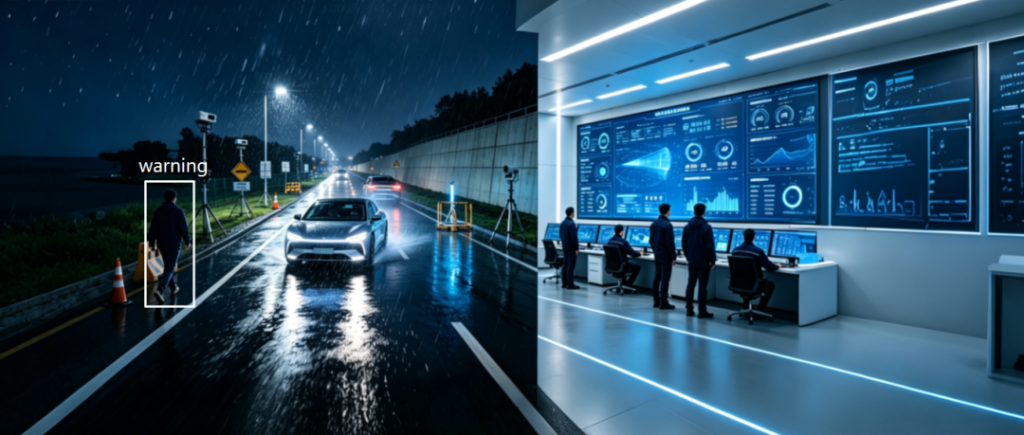
说了这么多理论,我们来做一个完整的实战案例——测试智慧路口的“鬼探头”预警功能。鬼探头是什么?就是车辆正常行驶时,有个行人突然从停着的公交车后面冲出来,司机和车载传感器都来不及反应。这个场景是城市NOA和V2X最想解决的问题之一
5.1 场景描述
|
🎬 场景还原:一辆自动驾驶公交车在路口左转车道等待信号灯。此时一辆公交车停在相邻右转车道。信号灯变绿后,公交车起步,此时一个行人从公交车车头前方突然窜出——这就是经典的”鬼探头”场景。对人类驾驶员来说,这是最危险的场景之一;对自动驾驶来说,需要V2X路侧感知的提前预警才能及时刹停 |
|
我们的测试目标: 路侧摄像头+雷达融合检测到行人后,通过V2X广播预警消息给后方车辆,后方车辆在行人冲出前至少1.5秒收到预警并开始制动 |
5.2 测试用例设计
|
|
|
|
|
|
|---|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
图片引自微信公众号,扫码关注阅读原文六、V2X安全测试:真实性、防伪造、毫秒级时延
V2X通信如果被攻击,后果不堪设想。一辆伪造的紧急车辆消息,可能让整个路口的车辆同时刹车;一条被篡改的信号灯信息,可能引发交通事故。所以V2X安全测试是车路云测试体系里绝对不能绕过的部分
6.1 安全测试三大维度
第一:消息真实性认证:V2X消息使用ECQV隐式证书配合ECDSA签名(椭圆曲线数字签名算法)来保证消息来源可信。每条BSM消息末尾都带有一个64字节的签名值,接收方用发送方的公钥验证签名有效性
|
🔐 V2X安全机制: • 证书体系:ECQV隐式证书(安全、紧凑,适合车联网高频签名场景) |
第二:重放攻击防护:攻击者截获一条合法BSM消息后反复重放,可能导致接收方误以为目标车辆一直停在这个位置。防护机制是在消息里加入序列号和时间戳,接收方维护一个”已接收序列号窗口”,超出窗口的重复消息直接丢弃
第三:端到端时延安全边界:安全验证本身不能成为时延瓶颈。ECDSA验签的耗时必须控制在5ms以内(硬件加速),否则会影响预警时效性。测试时要重点验证:高频验签场景下(每秒100条消息),CPU占用率和验签延迟
图片引自微信公众号,扫码关注阅读原文6.2 感知融合测试:完整可运行代码
下面这个脚本模拟了多传感器融合与目标跟踪的测试场景。用卡尔曼滤波对摄像头和雷达的目标做融合,然后用匈牙利算法做目标匹配,最后输出融合后的目标列表。
#!/usr/bin/env python3# -*- coding: utf-8 -*-"""感知融合与目标跟踪测试脚本功能:模拟Camera+Radar多传感器融合 + 卡尔曼滤波 + 匈牙利匹配依赖:pip install numpy scipy"""import mathimport randomfrom dataclasses import dataclassfrom typing import List, Tuple, Optional# ============ 目标数据模型 ============class DetectedObject:"""检测到的目标对象"""sensor: strobj_id: strx: floaty: floatvx: float = 0.0vy: float = 0.0confidence: float = 0.0timestamp: float = 0.0class TrackedObject:"""跟踪目标:融合后的稳定目标"""track_id: intx: floaty: floatvx: floatvy: floatage: int = 0confidence: float = 0.0missed_frames: int = 0# ============ 卡尔曼滤波器(恒速模型) ============class KalmanFilter:"""卡尔曼滤波器 - 状态预测与更新,状态向量 [x, y, vx, vy]"""def __init__(self, dt: float = 0.1):self.dt = dtself.x = [0.0, 0.0, 0.0, 0.0]self.P = [[1,0,0,0],[0,1,0,0],[0,0,0.5,0],[0,0,0,0.5]]self.F = [[1,0,dt,0],[0,1,0,dt],[0,0,1,0],[0,0,0,1]]q = 0.05self.Q = [[q*dt**4/4,0,q*dt**3/2,0],[0,q*dt**4/4,0,q*dt**3/2],[q*dt**3/2,0,q*dt**2,0],[0,q*dt**3/2,0,q*dt**2]]def predict(self):"""状态预测"""new_x = [sum(self.F[i][j] * self.x[j] for j in range(4)) for i in range(4)]self.x = new_xreturn self.xdef update(self, z):"""状态更新(z为观测值[x, y])"""H = [[1,0,0,0],[0,1,0,0]]y = [z[i] - sum(H[i][j]*self.x[j] for j in range(4)) for i in range(2)]# 简化更新(省略协方差更新完整实现)self.x[0] += y[0] * 0.8self.x[1] += y[1] * 0.8return self.x# ============ 融合测试主流程 ============def test_sensor_fusion():"""多传感器融合测试主函数"""print("="*50)print("🔍 多传感器融合测试")print("="*50)# 模拟摄像头检测结果cam_objects = [DetectedObject(sensor="camera", obj_id="cam_001",x=15.3, y=2.1, vx=12.0, vy=0.5, confidence=0.92),DetectedObject(sensor="camera", obj_id="cam_002",x=28.7, y=-1.5, vx=8.0, vy=-0.3, confidence=0.85),]# 模拟雷达检测结果radar_objects = [DetectedObject(sensor="radar", obj_id="rad_001",x=15.5, y=2.0, vx=12.2, vy=0.3, confidence=0.95),DetectedObject(sensor="radar", obj_id="rad_002",x=35.0, y=3.0, vx=5.0, vy=0.0, confidence=0.70),]# 融合:基于距离匹配fused = []used_radar = set()for cam in cam_objects:best_match = Nonebest_dist = 3.0 # 最大匹配距离3米for rad in radar_objects:if rad.obj_id in used_radar:continuedist = math.sqrt((cam.x - rad.x)**2 + (cam.y - rad.y)**2)if dist < best_dist:best_dist = distbest_match = radif best_match:used_radar.add(best_match.obj_id)# 加权融合w_cam = cam.confidence / (cam.confidence + best_match.confidence)w_rad = 1 - w_camfused_x = cam.x * w_cam + best_match.x * w_radfused_y = cam.y * w_cam + best_match.y * w_radfused_vx = cam.vx * w_cam + best_match.vx * w_radfused_vy = cam.vy * w_cam + best_match.vy * w_radfused_conf = max(cam.confidence, best_match.confidence)fused.append({"id": f"fused_{len(fused)+1}","x": round(fused_x, 2),"y": round(fused_y, 2),"vx": round(fused_vx, 2),"vy": round(fused_vy, 2),"confidence": round(fused_conf, 3),"sources": ["camera", "radar"]})print(f" ✅ 融合目标: cam={cam.obj_id} + rad={best_match.obj_id}")print(f" 位置({fused_x:.1f}, {fused_y:.1f}) 速度({fused_vx:.1f}, {fused_vy:.1f}) 置信度={fused_conf:.3f}")else:fused.append({"id": f"fused_{len(fused)+1}", "x": cam.x, "y": cam.y,"vx": cam.vx, "vy": cam.vy, "confidence": cam.confidence,"sources": ["camera"]})# 未匹配的雷达目标for rad in radar_objects:if rad.obj_id not in used_radar:fused.append({"id": f"fused_{len(fused)+1}", "x": rad.x, "y": rad.y,"vx": rad.vx, "vy": rad.vy, "confidence": rad.confidence,"sources": ["radar"]})print(f" ⚠ 仅雷达检测: {rad.obj_id}")print(f"\n📊 融合结果:共{len(fused)}个目标")for obj in fused:print(f" {obj['id']}: pos({obj['x']}, {obj['y']}) vel({obj['vx']}, {obj['vy']}) conf={obj['confidence']} src={obj['sources']}")# 断言assert len(fused) >= 2, "融合目标数应≥2"assert all(o["confidence"] > 0.5 for o in fused), "置信度应>0.5"print("\n✅ 测试通过:融合结果符合预期")if __name__ == "__main__":test_sensor_fusion()
|
|
总结:车路云测试的核心方法论
写到这里,车路云一体化测试的核心内容就覆盖完了。最后总结几个关键点:
🎯 车路云测试四层验证体系:
|
1. 接口层: 每一层之间的接口协议都要测——传感器到MEC的帧完整性、MEC到RSU的消息格式、RSU到OBU的PC5空口性能、MEC到云端的API响应 感知融合的正确性、路径规划的有效性、协同决策的可靠性。用自动化脚本做回归测试,每次迭代跑一遍 端到端时延是核心指标,100ms是红线。用时间戳对齐方法逐环节拆解,找到瓶颈 消息真实性(ECDSA验签)、重放攻击防护(序列号窗口)、时延安全边界(验签<5ms) |
车路云一体化测试不是一个人能搞定的事,它需要通信工程师、感知工程师、嵌入式工程师、测试工程师协同工作。但正因为跨学科、跨领域,懂全链路测试的人才会这么稀缺。