|
2026年,互联网行业”降本增效”进入第三年,测试岗位招聘量较2023年缩水近40%。与此同时,新能源汽车赛道却在大规模招人——比亚迪、蔚来、理想等车企的测试岗位需求同比增长超过60%。 一边是裁员优化,一边是人才荒。很多传统软件测试工程师都在问同一个问题:我能转过去吗?差距有多大?怎么补? |
一、为什么汽车电子测试值得转?
1. 行业趋势:三重红利叠加
红利一:新能源+智能驾驶爆发。2026年中国新能源车渗透率已超55%,L3级自动驾驶即将强制标配,每辆车涉及上百个ECU(电子控制单元),测试需求呈指数级增长。
红利二:法规强制合规。UN R155全球网络安全法规已强制落地,所有在售新车必须具备合规网络安全管理体系;ISO 26262功能安全标准从”加分项”变成”准入红线”。合规催生的测试岗位缺口巨大。
红利三:软件定义汽车。车企从硬件竞争转向软件竞争,OTA升级频率从年级变周级,每次升级都需要完整的回归测试。这意味着——测试岗位不是阶段性需求,而是持续需求。
2. 薪资对比:到底能涨多少?
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
数据来源:BOSS直聘、猎聘2026年Q2汽车行业薪资报告。可以看到,同等经验下,汽车电子测试岗位薪资普遍比传统软件测试高30%~50%。
3. 为什么传统测试工程师反而有优势?
你可能会想:我连汽车都不懂,凭什么有优势?因为汽车电子测试的本质,还是软件测试。你已经具备的核心能力,恰恰是很多车企急需的:
- 测试用例设计思维
:等价类、边界值、正交法——这些方法论在汽车行业同样适用,很多车载测试团队反而缺这个 - 自动化编程能力
:Python在车载自动化测试中已是标配,你的Pytest/Selenium经验可以直接迁移 - CI/CD经验
:车企正在从手动测试向自动化流水线转型,有DevOps经验的测试工程师极其稀缺 - 缺陷管理经验
:Jira/禅道/缺陷生命周期管理——这套东西在汽车行业叫”问题追踪”,逻辑完全一样
💡 一句话总结:你缺的是”汽车知识”,不缺的是”测试能力”。补知识比补能力快得多。
二、传统软件测试 vs 汽车电子测试:5大核心差异
差异不是障碍,是地图。搞清楚差异在哪里,你就知道该往哪补。
差异一:测试对象完全不同
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
换句话说:以前你测的是”用户点按钮会不会白屏”,现在要测的是”刹车信号延迟10ms会不会导致追尾”。测试的后果完全不同。
差异二:通信协议从HTTP变成CAN/LIN/以太网
传统软件测试,你抓的是HTTP请求;汽车电子测试,你抓的是CAN报文。协议栈从上到下全变了:
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
看起来很多,但核心就一句话:CAN总线是汽车通信的”HTTP”。搞懂CAN报文格式和UDS诊断服务,就等于搞懂了汽车通信的”接口测试”。
差异三:开发流程从敏捷迭代变成V模型+ASPICE
互联网讲究”小步快跑,两周一个迭代”。汽车行业讲究”V模型,一次做对”。
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
ASPICE(汽车软件过程改进及能力评定)是汽车行业的过程质量标准,类似于CMMI的汽车版。你不需要成为ASPICE专家,但必须理解:每个测试活动都有对应的上游输入和下游交付物。
差异四:测试环境从浏览器变成HIL台架
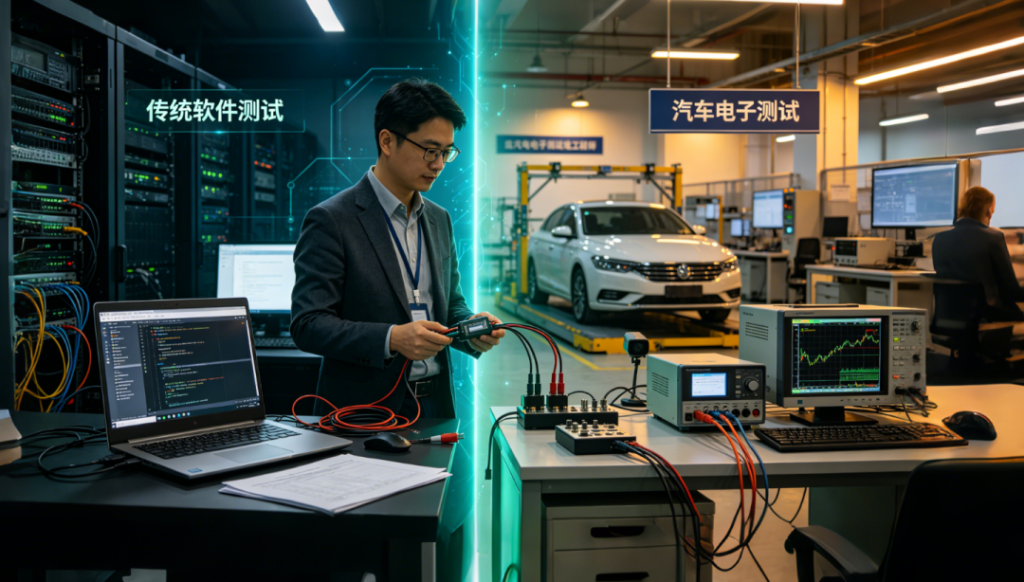
以前你打开Chrome就能测,现在你需要HIL(Hardware-in-the-Loop,硬件在环)台架。HIL简单说就是:真实ECU + 仿真车辆模型 + 信号接口。
 图片引自微信公众号,扫码关注阅读原文
HIL台架动辄几十万上百万,不像浏览器随便开。但原理不难理解:就是用仿真机模拟车辆信号给真实ECU发指令,看ECU的反应对不对。你可以把它理解为一个高级版的Mock服务器。
差异五:质量标准从ISO 25010变成ISO 26262
|
|
|
|
|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
不用被这些缩写吓到。ISO 26262的本质就是一句话:如果你这个功能失效了,会不会导致人身意外?会的话,测试就得做到什么程度……
三、技能差距地图:你已有什么、还缺什么
先看好消息,再看差距。
3.1 可复用技能:你的护城河
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
3.2 必须补的技能:转型门槛
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
🎯 关键结论:你需要补的核心知识量,大约等于”学一门新框架+一门新协议”。总量不大,但需要实操环境。建议在以下90天计划中分阶段攻克。
四、90天转型学习路线图
这是本文的核心章节。3个月,分三个阶段,每个阶段有明确目标和验收标准。
第一阶段(第1-30天):筑基——搞懂通信和工具
目标:能独立使用CANoe收发CAN报文,理解UDS诊断基本服务。
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
推荐学习资源:
-
📚 Vector官方CANoe教程(英文,免费) -
📚 《汽车电子入门必读》——适合零基础建立全景认知 -
📚 ISO 14229标准文档(重点看服务定义章节) -
🎬 B站搜”CANoe入门”有不少实操视频
图片引自微信公众号,扫码关注阅读原文第二阶段(第31-60天):进阶——HIL测试与CAPL脚本
目标:能在HIL台架上执行测试用例,编写CAPL自动化脚本。
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
CAPL脚本入门示例——监听刹车信号并记录:
/** CAPL 脚本入门示例:监听刹车信号并记录* 功能:周期监听 BrakeMsg 报文的刹车踏板位置,超时未收到则触发告警并标记测试失败*/variables{msTimer brakeWatchdog; // 看门狗定时器,监控刹车信号周期const int BRAKE_TIMEOUT_MS = 200; // 刹车信号超时阈值(单位:毫秒)int lastBrakeValue = 0; // 缓存上一次收到的刹车踏板位置值}// 收到刹车报文 BrakeMsg 时触发执行on message BrakeMsg{lastBrakeValue = this.BrakePedalPosition;setTimer(brakeWatchdog, BRAKE_TIMEOUT_MS);write("刹车信号正常: %d%%", lastBrakeValue);}// 看门狗定时器超时触发执行on timer brakeWatchdog{write("⚠ 刹车信号超时%dms! 上次值: %d%%", BRAKE_TIMEOUT_MS, lastBrakeValue);// 写入测试报告,标记该测试步骤失败testStepFail("刹车信号超时","期望: 周期收到 BrakeMsg, 实际: 超时%dms",BRAKE_TIMEOUT_MS);}
图片引自微信公众号,扫码关注阅读原文第三阶段(第61-90天):冲刺——ASPICE+面试+简历
目标:理解ASPICE流程框架,完成简历改造,刷题准备面试。
|
|
|
|
|
|---|---|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
五、4条转型路径选择
汽车电子测试不是单一岗位,不同方向门槛和天花板差别很大。选对路径,事半功倍。
路径一:座舱域测试(最易切入)⭐⭐
|
|
|
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
💡 切入策略:从Android应用层测试入手(你已会Appium/UI Automator),逐步向CAN通信和UDS诊断渗透。这是转型成本最低、见效最快的路径。
路径二:车身/底盘ECU测试(需求量大)⭐⭐⭐
|
|
|
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
路径三:智能驾驶ADAS测试(薪资天花板高)⭐⭐⭐⭐
|
|
|
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
注意:ADAS测试经常需要出差去试验场(襄阳、盐城、黑河等),夏天吐鲁番测高温、冬天黑河测严寒。不是坐办公室敲键盘,身体辛苦度高于其他路径。但薪资确实是天花板。
路径四:功能安全/网络安全测试(资深转型)⭐⭐⭐⭐⭐
|
|
|
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
🎯 选路径的决策原则:看你的”可迁移技能”匹配哪条路径。Android经验→座舱;通信/嵌入式背景→车身底盘;驾驶兴趣+不怕苦→ADAS;安全测试经验→功能/网络安全。不确定就先从座舱切入,门槛低、上手快。
六、简历包装与面试实战
6.1 简历改造:把互联网语言翻译成汽车语言
|
|
|
|---|---|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
关键原则:不是编造经验,是翻译表达。你做过的接口测试、自动化、缺陷管理,逻辑在汽车行业完全适用,只是工具和术语不同。
6.2 通用面试题(附答题要点)
CAN总线基础10题
| CAN标准帧和扩展帧的区别?
CAN总线仲裁机制? CAN-FD相比CAN的改进? 什么是CAN错误帧? CAN总线终端电阻为什么是120Ω? 什么是网络管理(NM)? 网关的作用? UDS的0x10服务做什么? UDS的0x27服务做什么? UDS的0x19服务做什么? |
HIL测试5题
| HIL和SIL的区别?
HIL台架的故障注入怎么实现? 你怎么定位一个HIL测试中的偶发问题? CAPL中on message和on timer的区别? 什么是Back-to-Back测试? |
ASPICE流程5题
| ASPICE中SWE.4和SWE.5分别是什么?
V模型左右半边的区别? 什么是需求双向追溯? 测试基线(Baseline)什么意思? 变更影响分析在什么阶段做? |
6.3 面试避坑指南
-
别说”我不懂汽车但学能力强”——要用具体项目案例证明迁移能力 -
别说”CANoe没用过但可以学”——至少说出CANoe的Trace/Graphics/CAPL三个功能模块 -
别在简历里写”精通CAN”——写”熟悉CAN协议基础,了解CANoe操作” -
别忽视基础知识——很多面试官会问CAN帧格式、UDS服务列表这种”八股文” -
别只讲自动化——汽车行业非常看重需求理解和用例设计能力,先证明你能设计好的用例
七、座舱测试面试实战模拟(含高频问题+解答)
座舱域是转型门槛最低的方向,也是面试问得最细的方向。因为座舱涉及中控屏、仪表、语音、导航、蓝牙、OTA等多个模块,面试官会从工具操作、协议基础、功能测试设计、场景分析、问题定位五个维度连环提问。
下面模拟一场完整的座舱测试技术面试,共15道高频题,每题给出参考解答和答题思路。
7.1 工具操作类(CANoe实操)
|
Q1:你工作中CANoe是用来做什么的?说说你的使用场景。高频 参考解答:主要三个场景—— |
|
Q2:DBC文件是什么?包含哪些内容?没有DBC能发报文吗?必考 参考解答:DBC(Data Base CAN)是CAN网络的数据库文件,相当于CANoe的”字典”,包含: |
|
Q3:log录制和回放的流程?你在测试中怎么用log?高频 参考解答:录制流程:激活Log状态→将offline模块切换为online→配置log存放路径→开始录制→测试结束后停止保存。 |
7.2 协议基础类(CAN+UDS)
|
Q4:CAN标准帧的格式画一下,说说每个字段含义。必考 参考解答:标准帧7个字段—— |
|
Q5:CAN总线仲裁机制是什么?为什么ID越小优先级越高?高频 参考解答:CAN采用CSMA/CD+AMP(载波监听多路访问/冲突检测+仲裁优先级机制)。多个节点同时发送时,总线上线与逻辑——显性0会覆盖隐性1。每个节点逐位发送ID并回读总线,如果发送的是1但读回0,说明有更高优先级节点(ID更小,0更多)在发送,该节点自动退出发送变为接收方。所以ID越小(0越多),优先级越高。这就是为什么刹车报文ID通常设得很小(如0x0C0),而娱乐信息ID较大。 |
|
Q6:UDS 0x22和0x2E服务的区别?给个实际测试场景。高频 参考解答: |
7.3 座舱功能测试设计类
|
Q7:如果让你测试车载蓝牙功能,你会设计哪些测试用例?座舱必考 参考解答:分5个维度设计—— |
|
Q8:语音交互功能怎么测?从哪些维度展开?座舱高频 参考解答:6个维度—— |
|
Q9:中控屏OTA升级怎么测试?需要关注什么?座舱高频 参考解答:OTA测试5个关键点—— |
7.4 场景分析与问题定位类
|
Q10:用户反馈”中控屏偶尔黑屏2秒后恢复”,你怎么排查?座舱高频 参考解答:分层排查—— |
|
Q11:正在播放音乐,中途拔掉U盘再插上,系统应该是什么行为?你怎么测?座舱经典 参考解答:预期行为:拔出U盘→音乐停止播放→UI提示”U盘已拔出”→播放器回到本地音乐或收音机界面。重新插入U盘→系统识别U盘→自动恢复播放列表(是否自动续播取决于产品需求,需和PM确认)。 |
|
Q12:导航在隧道里GPS信号丢失,你期望系统怎么处理?怎么测这个场景?座舱高频 参考解答:预期行为:GPS信号丢失后,导航应切换到航位推算(Dead Reckoning)模式,基于最后已知位置、车速信号(来自CAN总线)和方向角(来自IMU/陀螺仪)继续推算位置。UI应提示”GPS信号弱”但不中断导航。出隧道后GPS恢复,应自动校正到真实位置。 |
7.5 综合场景类
|
Q13:你在测试中发现一个偶发Bug——倒车影像有时延迟2秒才出现,但开发说复现不了,你怎么办?座舱高频 参考解答: |
|
Q14:如果让你从零搭建座舱测试用例库,你会怎么组织?座舱进阶 参考解答:按模块-功能-场景三层结构组织—— |
|
Q15:你觉得从互联网测试转过来,最大的挑战是什么?软素质 参考解答:最大挑战不是学CANoe或UDS——这些工具和协议花几周就能上手。真正的挑战是思维方式的转变: |
八、常见问题FAQ
Q1:没有车辆工程学历能转吗?
能。我接触的转型成功者中,计算机、电子、通信背景占绝大多数。车辆工程背景在ADAS和底盘方向有优势,但座舱、车身测试方向更看软件测试能力。你的计算机/测试背景是加分项。
Q2:培训班值得报吗?
看情况。如果你自制力强,CANoe+UDS+CAPL完全可以自学(Vector官方教程+B站视频+练手)。培训班的优势是提供台架实操环境——这个确实难自学。建议先自学1-2个月,确认真的要转,再考虑报班练台架。
Q3:转行会降薪吗?
大概率不会,但可能平薪。3-5年经验,传统软件16-20K转车载18-22K是常见区间。如果转ADAS方向,涨薪幅度更大。注意有些车企把”13薪”算进月薪报价,谈的时候问清楚base和年终。
Q4:女生适合做汽车电子测试吗?
座舱/车身/功能安全方向完全适合。ADAS方向要注意:实车测试需要出差试验场、夏天高温、冬天严寒,体力要求确实高。但HIL测试、功能安全测试、座舱测试完全在办公室或实验室进行,和传统软件测试环境差别不大。
Q5:年龄35+转行来得及吗?
有挑战但可行。35+转型建议走功能安全或网络安全路径——这两个方向更看重经验积累和系统性思维,对年龄容忍度高。ADAS和HIL方向35+新人竞争力偏弱,因为需要积累大量实操经验。但如果你有5年+安全测试/嵌入式测试背景,35转功能安全测试是很好的窗口。
九、总结与行动清单
3步启动计划
转型检查清单(10条)
-
1. 能画出CAN标准帧格式,解释每个字段含义 -
2. 能使用CANoe发送UDS请求并解读响应 -
3. 能独立搭建CANoe工程,配置通道和波特率 -
4. 能编写50行CAPL脚本实现报文监听和超时告警 -
5. 理解ASPICE V模型中测试相关过程域(SWE.4/5/6) -
6. 能解释ASIL等级对测试要求的影响 -
7. 简历完成”互联网语言→汽车语言”改造 -
8. 能流畅回答CAN基础10题+UDS 8题+座舱专项15题 -
9. 至少有1个可在面试中讲述的”车载测试实操案例” -
10. 关注3个以上汽车电子测试招聘账号,了解市场行情
图片引自微信公众号,扫码关注阅读原文